Bezpieczeństwo stanowiska zrobotyzowanego nie zależy wyłącznie od parametrów robota. Zagrożenie może powodować chwytak, przenoszony detal, narzędzie procesowe, maszyna współpracująca, podajnik albo sposób wejścia operatora do strefy. Dlatego zabezpieczenia trzeba projektować dla kompletnej aplikacji i wszystkich przewidywalnych sytuacji, nie tylko dla automatycznego cyklu produkcyjnego.
Podstawą jest udokumentowana ocena ryzyka. Na jej podstawie ogranicza się zagrożenia konstrukcyjnie, dobiera wygrodzenia, kurtyny, skanery, blokady i funkcje bezpiecznego sterowania. W poradniku wyjaśniamy, jak przejść przez ten proces, czym różnią się dostępne środki ochronne, kiedy cobot może pracować bez pełnego ogrodzenia oraz jak zweryfikować stanowisko przed przekazaniem do produkcji.
Na czym polega bezpieczeństwo stanowiska zrobotyzowanego?
Bezpieczne stanowisko ogranicza ryzyko do poziomu akceptowalnego w każdym etapie użytkowania. Dotyczy to transportu i montażu, programowania, normalnej produkcji, przezbrojenia, czyszczenia, usuwania zakleszczeń, konserwacji oraz demontażu. Projektant musi uwzględnić nie tylko prawidłową pracę, ale również rozsądnie przewidywalne błędy i niewłaściwe użycie.
Robot wykonuje zaprogramowane ruchy z dużą powtarzalnością, lecz może poruszać ciężkim lub ostrym produktem. Awaria czujnika, błąd receptury, nieprawidłowy detal albo wejście człowieka w niewłaściwym momencie zmieniają sytuację. System bezpieczeństwa ma wykryć określone zdarzenie i doprowadzić maszynę do zaplanowanego stanu bezpiecznego.
Nie istnieje jeden zestaw zabezpieczeń odpowiedni dla wszystkich cel. Spawanie, paletyzacja, obsługa CNC i kontrola jakości tworzą inne zagrożenia. Rozwiązanie powinno wynikać z procesu, energii, prędkości, dostępu i częstotliwości interwencji.
Jakie przepisy i normy dotyczą stanowisk zrobotyzowanych?
Wymagania prawne zależą od daty wprowadzenia maszyny do obrotu lub oddania do użytku, zakresu modernizacji oraz rynku docelowego. W Unii Europejskiej trwa przejście od dyrektywy maszynowej 2006/42/WE do rozporządzenia w sprawie maszyn 2023/1230. Przed zakończeniem projektu należy sprawdzić aktualnie obowiązujące przepisy, normy zharmonizowane i wymagania dla konkretnej aplikacji.
Najważniejsze dokumenty techniczne obejmują:
- ISO 12100 - zasady oceny ryzyka i jego zmniejszania.
- ISO 10218-1:2025 - wymagania bezpieczeństwa dla robotów przemysłowych.
- ISO 10218-2:2025 - wymagania dla aplikacji i cel z robotami przemysłowymi.
- ISO 13849-1:2023 - projektowanie części systemów sterowania związanych z bezpieczeństwem.
- ISO 14120 - projektowanie osłon stałych i ruchomych.
- ISO 14119:2024 - urządzenia blokujące związane z osłonami.
- ISO 13857 - odległości zapobiegające sięganiu do stref niebezpiecznych.
- ISO 13850 - funkcja zatrzymania awaryjnego.
Lista nie jest uniwersalnym projektem bezpieczeństwa. Zastosowanie mogą mieć również normy elektryczne, procesowe oraz dotyczące kurtyn, skanerów, pras, obrabiarek lub spawania. Aktualne wydania trzeba potwierdzić dla danego wdrożenia.
Kto odpowiada za bezpieczeństwo celi zrobotyzowanej?
Producent robota odpowiada za ramię i jego deklarowane funkcje. Integrator tworzący kompletną celę odpowiada za połączenie robota z narzędziem, maszynami, sterowaniem i zabezpieczeniami w zakresie swojego projektu. Użytkownik musi stosować stanowisko zgodnie z instrukcją, utrzymywać zabezpieczenia, szkolić pracowników i kontrolować późniejsze modyfikacje.
Podział zadań powinien zostać zapisany w umowie i dokumentacji. Trzeba wskazać, kto dostarcza ocenę ryzyka, projekt bezpieczeństwa, walidację, instrukcję, schematy, deklaracje oraz szkolenie. Niejasna odpowiedzialność prowadzi do luk, w których każdy zakłada, że określony element sprawdziła inna strona.
Robotorium realizuje integrację robotów z procesami produkcyjnymi, obejmującą projekt, automatykę, testy i uruchomienie. Zakres bezpieczeństwa powinien być omawiany od początku, a nie dodawany po zbudowaniu mechaniki.
Jak przeprowadzić ocenę ryzyka stanowiska zrobotyzowanego?
Ocena rozpoczyna się od określenia granic maszyny. Należy opisać przeznaczenie, produkty, wydajność, przestrzeń, operatorów, tryby pracy, źródła energii oraz cały cykl życia. Granica fizyczna nie zawsze kończy się na ogrodzeniu. Stanowisko współpracuje z transportem, instalacjami i systemami nadrzędnymi.
Następnie identyfikuje się zagrożenia i sytuacje, w których człowiek może być na nie narażony. Dla każdego przypadku szacuje się ryzyko, biorąc pod uwagę możliwą ciężkość urazu, częstotliwość lub czas ekspozycji oraz możliwość uniknięcia zdarzenia. Metoda musi być stosowana konsekwentnie i pozostawiać czytelny zapis decyzji.
Proces można uporządkować następująco:
- Określ granice oraz wszystkie przewidywane zastosowania.
- Zidentyfikuj zagrożenia dla każdego trybu i zadania.
- Oszacuj ryzyko przed zastosowaniem zabezpieczeń.
- Wybierz środki redukcji zgodnie z właściwą hierarchią.
- Oceń ryzyko resztkowe i sprawdź, czy jest akceptowalne.
- Zweryfikuj działanie środków i udokumentuj wyniki.
Ocena jest iteracyjna. Dodanie osłony może stworzyć nowe zagrożenie, na przykład utrudnić serwis, ograniczyć widoczność albo zachęcać do obchodzenia blokady. Po każdej istotnej zmianie trzeba ponownie przejrzeć analizę.
Robotorium prowadzi audyty techniczne procesów produkcyjnych, które pomagają zidentyfikować ograniczenia jeszcze przed przygotowaniem koncepcji stanowiska.
Najczęstsze zagrożenia na stanowisku z robotem
Zagrożenia mechaniczne obejmują uderzenie przez ramię, chwytak lub detal, zgniecenie pomiędzy robotem a konstrukcją, wciągnięcie przez przenośnik oraz przycięcie przez zaciski. Produkt może zostać upuszczony, wyrzucony albo złamać się podczas ruchu.
Proces dodaje własne ryzyka. Spawanie powoduje promieniowanie, dym, odpryski i wysoką temperaturę. Szlifowanie generuje iskry, pył i możliwość pęknięcia narzędzia. Obsługa CNC oznacza kontakt z wiórami, chłodziwem i obracającym się uchwytem. Paletyzacja tworzy ryzyko upadku ładunku oraz kolizji z wózkiem.
Trzeba także uwzględnić:
- energię elektryczną, pneumatyczną i hydrauliczną,
- nieoczekiwany rozruch po usunięciu błędu,
- hałas, pył, substancje i gorące powierzchnie,
- potknięcia przy przewodach oraz progach,
- ograniczoną widoczność i niewłaściwą ergonomię,
- błędy oprogramowania, receptur i komunikacji,
- utrudnioną ewakuację ze strefy ogrodzonej.
Hierarchia redukcji ryzyka - od konstrukcji do instrukcji
Najpierw należy eliminować zagrożenia przez bezpieczną konstrukcję. Można zmienić układ, ograniczyć energię, usunąć punkt zgniecenia, zmniejszyć masę narzędzia albo zapewnić bezpieczny dostęp serwisowy. Dopiero dla ryzyka, którego nie udało się usunąć, stosuje się techniczne środki ochronne.
Drugim poziomem są osłony, urządzenia ochronne i funkcje bezpiecznego sterowania. Trzeci poziom obejmuje informacje o ryzyku resztkowym, oznakowanie, instrukcje, szkolenia oraz środki ochrony indywidualnej. Ostrzeżenie nie zastępuje dostępnego rozwiązania konstrukcyjnego.
Projektant powinien unikać przenoszenia ryzyka w inne miejsce. Ograniczenie prędkości może wydłużyć kontakt operatora z innym zagrożeniem, a niewygodna osłona może prowokować obchodzenie blokady. Rozwiązanie ocenia się w rzeczywistej pracy.
Jak zaprojektować wygrodzenie robota?
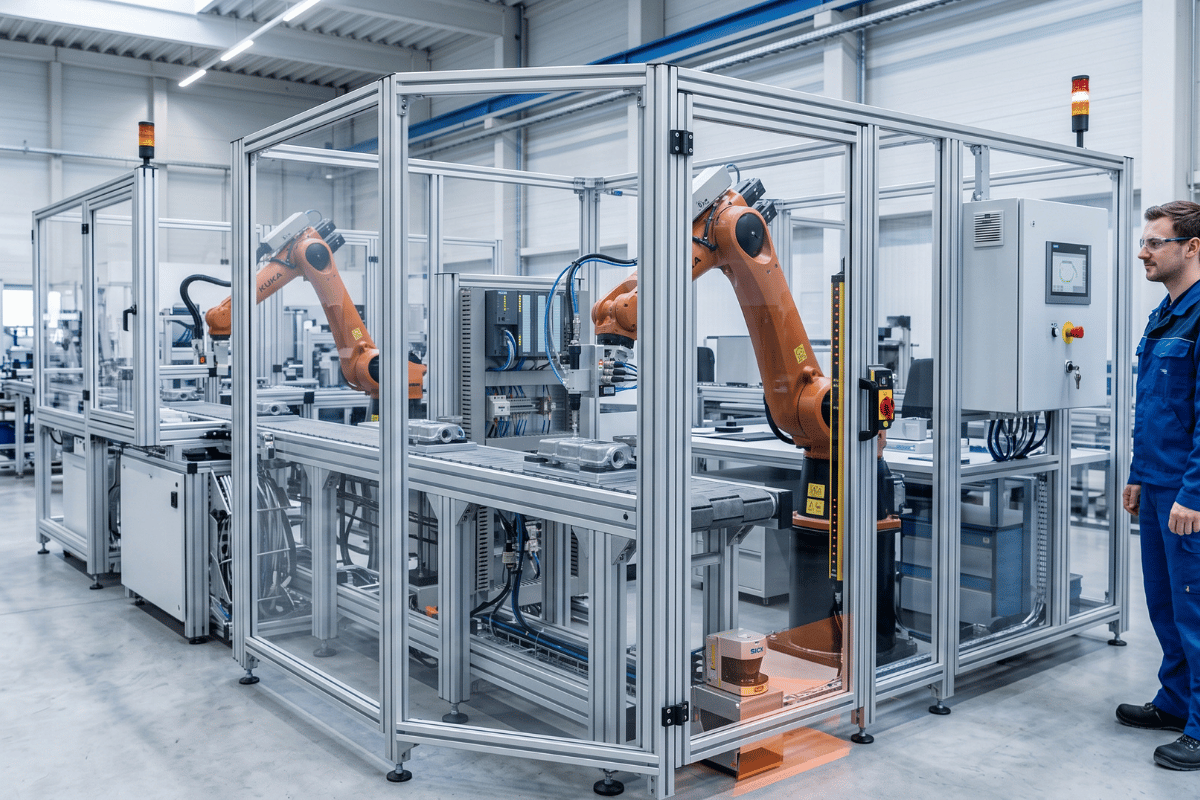
Wygrodzenie fizycznie oddziela człowieka od strefy niebezpiecznej. Powinno mieć odpowiednią wysokość, wytrzymałość i wielkość oczek. Odległość od zagrożenia zależy między innymi od możliwości sięgnięcia przez otwór, nad osłoną albo pod nią. Nie można ustalać jej wyłącznie według obrysu podstawy robota.
Przy wyznaczaniu przestrzeni należy uwzględnić pełny zasięg ramienia, długość narzędzia, produkt oraz możliwość ich niekontrolowanego przemieszczenia. Potrzebne jest miejsce na hamowanie, serwis, otwarcie drzwi, transport materiału i bezpieczne usuwanie usterek.
Dobre wygrodzenie:
- uniemożliwia dosięgnięcie stref niebezpiecznych,
- wytrzymuje przewidywane obciążenia i uderzenia,
- nie tworzy ostrych krawędzi ani punktów przycięcia,
- zapewnia widoczność procesu i dostęp do konserwacji,
- nie pozwala łatwo wspinać się lub przechodzić pod osłoną,
- uwzględnia otwory transportowe i wyrzut elementów.
Robotorium wykonuje maszyny oraz stanowiska produkcyjne, w których układ konstrukcji i zabezpieczeń może zostać dopasowany do procesu oraz dostępnej powierzchni.
Drzwi, blokady i kontrola dostępu do celi
Drzwi w ogrodzeniu muszą współpracować z urządzeniem blokującym. Ich otwarcie powoduje zatrzymanie funkcji niebezpiecznych i zapobiega ponownemu uruchomieniu, dopóki nie zostaną spełnione warunki bezpiecznego startu. Gdy zatrzymanie wymaga czasu, może być potrzebne ryglowanie osłony do chwili zaniku zagrożenia.
System należy projektować tak, aby ograniczyć możliwość obejścia blokady. Sam wyłącznik zamontowany w łatwo dostępny sposób może być przytrzymywany lub oszukiwany. Ważne są rodzaj urządzenia, kodowanie, sposób montażu i diagnostyka uszkodzeń.
Jeżeli człowiek może wejść całym ciałem do celi, zamknięcie drzwi nie powinno samo uruchamiać procesu. Potrzebna jest procedura resetu z miejsca zapewniającego widoczność strefy albo dodatkowe środki wykrywające obecność. Należy też zapewnić możliwość opuszczenia przestrzeni od wewnątrz.
Kurtyny świetlne, skanery i maty bezpieczeństwa
Urządzenia bezdotykowe pozwalają zabezpieczyć dostęp bez stałego ogrodzenia w miejscu załadunku. Kurtyna tworzy pole ochronne. Jego przerwanie wywołuje funkcję bezpieczeństwa. Skaner laserowy może obserwować kilka stref i zależnie od odległości człowieka ograniczać prędkość albo zatrzymywać maszynę.
Odległość urządzenia od zagrożenia musi uwzględniać czas reakcji czujnika, sterowania, elementów wykonawczych i zatrzymania robota. Jeżeli człowiek zdąży dotrzeć do niebezpiecznego miejsca przed zakończeniem ruchu, zabezpieczenie znajduje się zbyt blisko. Pomiar czasu zatrzymania trzeba wykonać w warunkach odpowiadających najgorszemu przypadkowi.
Kurtyna lub skaner nie chronią przed wyrzucanym detalem, promieniowaniem, iskrami i dymem. W takich zastosowaniach nadal potrzebna jest osłona fizyczna. Funkcje mutingu, blankingu i zmiany pól muszą być uzasadnione procesem, zaprojektowane bezpiecznie oraz zwalidowane.
Jak zabezpieczyć transport materiału przez granicę celi?
Przenośnik, stół obrotowy lub otwór podawczy może tworzyć drogę wejścia do strefy niebezpiecznej. Sam fakt, że miejsce służy produktom, nie oznacza, że człowiek nie zdoła przejść, sięgnąć albo wczołgać się przez otwór. Wymiary, wysokość i odległość od zagrożenia trzeba ocenić podobnie jak pozostałe części osłony.
Rozwiązaniem mogą być tunele, osłony boczne, klapy, śluzy, odpowiednio umieszczone kurtyny albo sekwencje blokujące. W paletyzacji stosuje się dwie strefy odkładcze, które pozwalają operatorowi odebrać gotową paletę, gdy robot pracuje po drugiej stronie. System musi jednoznacznie oddzielać strefę aktywną od dostępnej i potwierdzać obecność palety.
Muting kurtyny pozwala czasowo przepuścić materiał bez wywoływania zatrzymania. Funkcja nie może jednak umożliwiać niezauważonego wejścia człowieka. Kolejność czujników, czas, kierunek transportu i wymiary ładunku powinny odróżniać prawidłowy przepływ od próby dostępu. Po zakończeniu transportu ochrona musi automatycznie wrócić.
Przy dużych otworach warto przeanalizować skaner obserwujący przestrzeń albo konstrukcję uniemożliwiającą przejście obok produktu. Należy uwzględnić najmniejszy i największy format, pusty przenośnik oraz ręczne usuwanie zakleszczenia. Zmiana opakowania może naruszyć założenia bezpieczeństwa, dlatego parametry transportu powinny być częścią zarządzania zmianą i okresowej kontroli stanowiska.
Logistyka wózków widłowych wymaga osobnej uwagi. Kierowca nie powinien wjeżdżać do aktywnej strefy robota, a robot nie może sięgnąć do korytarza ruchu. Odboje, oznakowanie, czujniki palety oraz blokowane sekwencje pomagają utrzymać bezpieczny podział przestrzeni. Widoczność i komunikacja pomiędzy operatorem stanowiska a kierowcą również wpływają na ryzyko. Każdy nietypowy sposób dostawy materiału powinien zostać sprawdzony podczas testów odbiorowych z udziałem osób wykonujących codzienną obsługę procesu na produkcji.
Bezpieczne sterowanie i wymagany poziom działania
Funkcja bezpieczeństwa rozpoczyna się od urządzenia wejściowego, obejmuje logikę i kończy na elemencie wykonawczym zatrzymującym zagrożenie. Przykładem jest otwarcie drzwi, przetworzenie sygnału przez sterownik bezpieczeństwa i bezpieczne odłączenie momentu napędów.
Ocena ryzyka określa wymagany poziom działania PLr dla każdej funkcji. Następnie projektant dobiera architekturę, niezawodność komponentów, diagnostykę i odporność na wspólne przyczyny uszkodzeń. Osiągnięty poziom trzeba obliczyć, a działanie zwalidować. Sam zakup komponentów z wysokim oznaczeniem nie gwarantuje bezpieczeństwa całego obwodu.
Funkcje mogą obejmować bezpieczne zatrzymanie, monitorowanie prędkości, ograniczenie przestrzeni, bezpieczny kierunek oraz wyłączenie momentu. Dobór zależy od robota i trybu pracy. Robotorium realizuje programowanie sterowników PLC oraz budowę automatyki stanowisk, przy zachowaniu oddzielnej walidacji funkcji bezpieczeństwa.
Zatrzymanie awaryjne nie zastępuje innych zabezpieczeń
Przycisk awaryjny umożliwia człowiekowi wywołanie zatrzymania w sytuacji zagrożenia. Powinien być widoczny, dostępny i jednoznaczny. Liczba oraz rozmieszczenie wynikają z układu stanowiska, stref obsługi i oceny ryzyka.
Zatrzymanie awaryjne jest środkiem uzupełniającym. Nie może zastępować osłony, blokady ani automatycznego wykrywania wejścia. Po jego zwolnieniu maszyna nie powinna samoczynnie ruszać. Potrzebny jest świadomy reset oraz oddzielne polecenie uruchomienia, po sprawdzeniu strefy.
Ważna jest również integracja urządzeń współpracujących. Naciśnięcie przycisku może wymagać zatrzymania robota, przenośnika, chwytaka i maszyny procesowej w kontrolowanej kolejności. Niekiedy natychmiastowe odłączenie energii mogłoby spowodować upuszczenie ładunku, dlatego reakcję projektuje się dla konkretnego zagrożenia.
Czy cobot może pracować bez wygrodzenia?
Cobot może być elementem aplikacji współpracującej, ale sama etykieta urządzenia nie potwierdza bezpieczeństwa stanowiska. Ocena obejmuje robota, narzędzie, detal, prędkość, trajektorię i sposób kontaktu z człowiekiem. Ostry chwytak, gorący element albo ciężki karton pozostają zagrożeniem mimo funkcji ramienia.
Współpraca może wykorzystywać monitorowane zatrzymanie, prowadzenie ręczne, monitorowanie prędkości i odległości albo ograniczanie mocy oraz siły. Konkretne parametry wymagają obliczeń, pomiarów i walidacji. Często korzystne jest rozwiązanie hybrydowe: częściowe wygrodzenie procesu i skaner od strony operatora.
Jeżeli tryb współpracujący nadmiernie ogranicza prędkość, pełna cela może być bezpieczniejsza oraz wydajniejsza. Decyzję należy oprzeć na procesie. Różnice technologiczne omawia artykuł cobot czy robot przemysłowy.
Chwytak, narzędzie i detal jako źródła zagrożenia
Chwytak może tworzyć punkty zgniecenia, mieć ostre palce albo utracić produkt po spadku ciśnienia. Należy przewidzieć potwierdzenie chwytu, kontrolę podciśnienia, zawory zwrotne, mechaniczne podparcie lub bezpieczny sposób zatrzymania. Wybór zależy od skutków upuszczenia.
Narzędzie procesowe może obracać się, ciąć, grzać albo generować odpryski. Robot przenoszący palnik spawalniczy wymaga ochrony przed łukiem i dymem, nawet gdy porusza się powoli. Szczególne wymagania procesu pokazuje poradnik o robotyzacji spawania.
Produkt również ma energię i geometrię. Długi profil zwiększa strefę ruchu, a ostre krawędzie zmieniają charakter możliwego kontaktu. Paleta lub ciężki worek mogą spaść na człowieka. Ocena musi obejmować najcięższy, największy i najmniej stabilny wariant.
Tryby pracy, reset i bezpieczny restart
Stanowisko zwykle ma tryb automatyczny, ręczny oraz serwisowy. Każdy powinien jednoznacznie określać dozwolone funkcje, prędkości i uprawnienia. Wybór trybu nie może powodować nieoczekiwanego ruchu, a priorytet powinny mieć funkcje bezpieczeństwa.
Reset potwierdza gotowość systemu bezpieczeństwa, ale nie powinien inicjować produkcji. Osoba resetująca musi mieć możliwość sprawdzenia strefy. Jeśli nie zapewnia jej układ stanowiska, potrzebne są dodatkowe rozwiązania: reset sekwencyjny, wykrywanie obecności lub procedura blokowania dostępu.
Po alarmie program powinien wiedzieć, gdzie znajduje się produkt i które operacje zostały wykonane. Bezpieczny restart musi unikać kolizji, podwójnego wykonania procesu i zwolnienia wadliwej sztuki. Czytelna diagnostyka ogranicza pokusę obchodzenia zabezpieczeń.
Odłączenie energii i zapobieganie nieoczekiwanemu uruchomieniu
Zatrzymana maszyna nie zawsze jest bezpieczna. W pneumatyce pozostaje ciśnienie, podniesiony element może opaść, sprężyna przechowuje energię, a kondensator może pozostawać naładowany. Konserwacja wymaga identyfikacji wszystkich źródeł, ich odłączenia, zabezpieczenia i sprawdzenia stanu bezenergetycznego.
Procedura powinna wskazywać urządzenia odłączające, punkty blokowania, sposób rozładowania energii i test przed rozpoczęciem pracy. Zadania niewymagające pełnego odłączenia muszą mieć specjalnie zaprojektowany tryb oraz odpowiednie środki ograniczające ryzyko.
Rozdzielnica powinna wspierać czytelne odłączanie, diagnostykę i bezpieczny serwis. Robotorium projektuje oraz wykonuje rozdzielnice elektryczne do maszyn i procesów produkcyjnych.
Jak zweryfikować zabezpieczenia przed uruchomieniem?
Walidacja potwierdza, że każda funkcja działa zgodnie ze specyfikacją i osiąga wymagany poziom. Obejmuje przegląd dokumentacji, testy, pomiary i celowe wywoływanie błędów. Powinna być przeprowadzona przez osoby posiadające odpowiednie kompetencje i niezależność od założeń projektowych.
Testuje się między innymi:
- otwarcie każdego wejścia i zadziałanie blokady,
- przerwanie kurtyny oraz wejście w pola skanera,
- każdy przycisk zatrzymania awaryjnego,
- reset, ponowny start i zmianę trybu,
- utratę zasilania, komunikacji i sygnału czujnika,
- czas zatrzymania w najgorszej konfiguracji,
- reakcję chwytaka oraz innych źródeł energii.
FAT u integratora pozwala sprawdzić funkcje przed dostawą. SAT potwierdza wynik po instalacji, z docelowymi mediami i otoczeniem. Wszelkie zmiany wykonane podczas uruchomienia muszą zostać odzwierciedlone w ocenie ryzyka, programie i dokumentacji.
Dokumentacja, szkolenia i codzienna eksploatacja
Dokumentacja powinna obejmować ocenę ryzyka, schematy, specyfikację funkcji bezpieczeństwa, obliczenia, wyniki walidacji, instrukcję i deklaracje. Użytkownik potrzebuje także listy części, kopii programów oraz harmonogramu kontroli urządzeń ochronnych.
Szkolenie trzeba dopasować do roli. Operator uczy się normalnej obsługi i reakcji na alarmy. Utrzymanie ruchu poznaje diagnostykę oraz bezpieczne odłączanie energii. Programista musi rozumieć ograniczenia trybów i wpływ zmian trajektorii na ocenę ryzyka. Robotorium prowadzi szkolenia z obsługi oraz programowania robotów.
Regularna kontrola obejmuje osłony, zamki, przewody, skanery, kurtyny i przyciski. Zabezpieczenie uszkodzone lub celowo omijane wymaga zatrzymania i wyjaśnienia przyczyny. Często problemem jest nie samo urządzenie, ale niewygodny proces, który zachęca do skrótów.
Czy modyfikacja robota wymaga ponownej oceny ryzyka?
Zmiana programu, chwytaka, produktu, prędkości, układu hali lub sposobu załadunku może zmienić ryzyko. Nie każda korekta oznacza budowę nowej maszyny, ale każda istotna zmiana powinna przejść udokumentowany przegląd. Trzeba ocenić wpływ na zasięg, energię, czas zatrzymania i dostęp człowieka.
Szczególnej uwagi wymagają obejścia wprowadzane tymczasowo podczas awarii. Rozwiązanie tymczasowe łatwo staje się stałe bez walidacji. Zarządzanie zmianą powinno określać osoby zatwierdzające, zakres testów, aktualizację kopii programu i szkolenie użytkowników.
Planowanie całego wdrożenia opisuje artykuł jak zacząć robotyzację produkcji krok po kroku.
Najczęstsze błędy w zabezpieczaniu stanowisk zrobotyzowanych
- Ocena tylko ramienia. Pomijane są narzędzie, produkt i maszyny współpracujące.
- Zbyt małe odległości. Człowiek może dotrzeć do zagrożenia przed zatrzymaniem.
- Reset bez widoczności. Maszyna może zostać przygotowana do startu, gdy ktoś jest w celi.
- Łatwe obchodzenie blokad. Niewygodna obsługa zachęca do manipulacji.
- Cobot bez oceny. Założono, że nazwa urządzenia gwarantuje bezpieczeństwo.
- Brak walidacji. Sprawdzono komponenty, ale nie pełne funkcje.
- Nieaktualna dokumentacja. Schematy i analiza nie uwzględniają zmian z uruchomienia.
- Brak planu serwisu. Uszkodzone urządzenie ochronne pozostaje niezauważone.
Podsumowanie - bezpieczeństwo trzeba zaprojektować
Bezpieczeństwo stanowiska zrobotyzowanego zaczyna się od procesu i oceny ryzyka. Następnie zagrożenia ogranicza się konstrukcyjnie, dobiera osłony oraz funkcje sterowania, a ryzyko resztkowe opisuje w instrukcji. Wygrodzenie, skaner lub cobot nie są uniwersalną odpowiedzią.
Projekt należy zwalidować w każdym trybie, z uwzględnieniem narzędzia, produktu, energii i pracy człowieka. Dokumentacja, szkolenia oraz kontrola zmian utrzymują wymagany poziom także po uruchomieniu. Dobrze zaprojektowane zabezpieczenia chronią ludzi, a jednocześnie ograniczają przestoje i nie zachęcają do obchodzenia systemu.
Najczęściej zadawane pytania
Czy każdy robot przemysłowy wymaga wygrodzenia?
Nie zawsze, ale decyzja musi wynikać z oceny ryzyka kompletnej aplikacji. Możliwe są osłony, kurtyny, skanery lub funkcje współpracy. Proces generujący odpryski, promieniowanie albo ryzyko wyrzutu może wymagać fizycznej bariery niezależnie od prędkości robota.
Czy cobot jest bezpieczny bez dodatkowych zabezpieczeń?
Nie można tego założyć. Cobot ma funkcje bezpieczeństwa, lecz chwytak, detal i proces mogą powodować zagrożenia. Należy ocenić wszystkie tryby, zmierzyć parametry i zwalidować funkcje. Pomoc oferują inspekcje BHP Robotorium.
Jak często aktualizować ocenę ryzyka robota?
Po każdej zmianie mogącej wpływać na ryzyko oraz po wykryciu nowego zagrożenia, incydencie lub problemie z zabezpieczeniem. Warto prowadzić także okresowe przeglądy, ponieważ zmieniają się produkty, organizacja pracy, otoczenie i stan techniczny urządzeń.
Czy przycisk awaryjny wystarczy do zabezpieczenia celi?
Nie. Zatrzymanie awaryjne jest środkiem uzupełniającym używanym przez człowieka. Nie zastępuje osłon, blokad i automatycznych urządzeń wykrywających wejście. Po zwolnieniu przycisku nie może następować samoczynny restart procesu.
Co powinien obejmować odbiór systemu bezpieczeństwa?
Przegląd oceny ryzyka, schematów i specyfikacji, test każdej funkcji, pomiar czasu zatrzymania, sprawdzenie błędów i restartu oraz potwierdzenie osiągniętego poziomu działania. Wyniki powinny zostać zapisane, a zmiany wprowadzone podczas testów uwzględnione w dokumentacji.