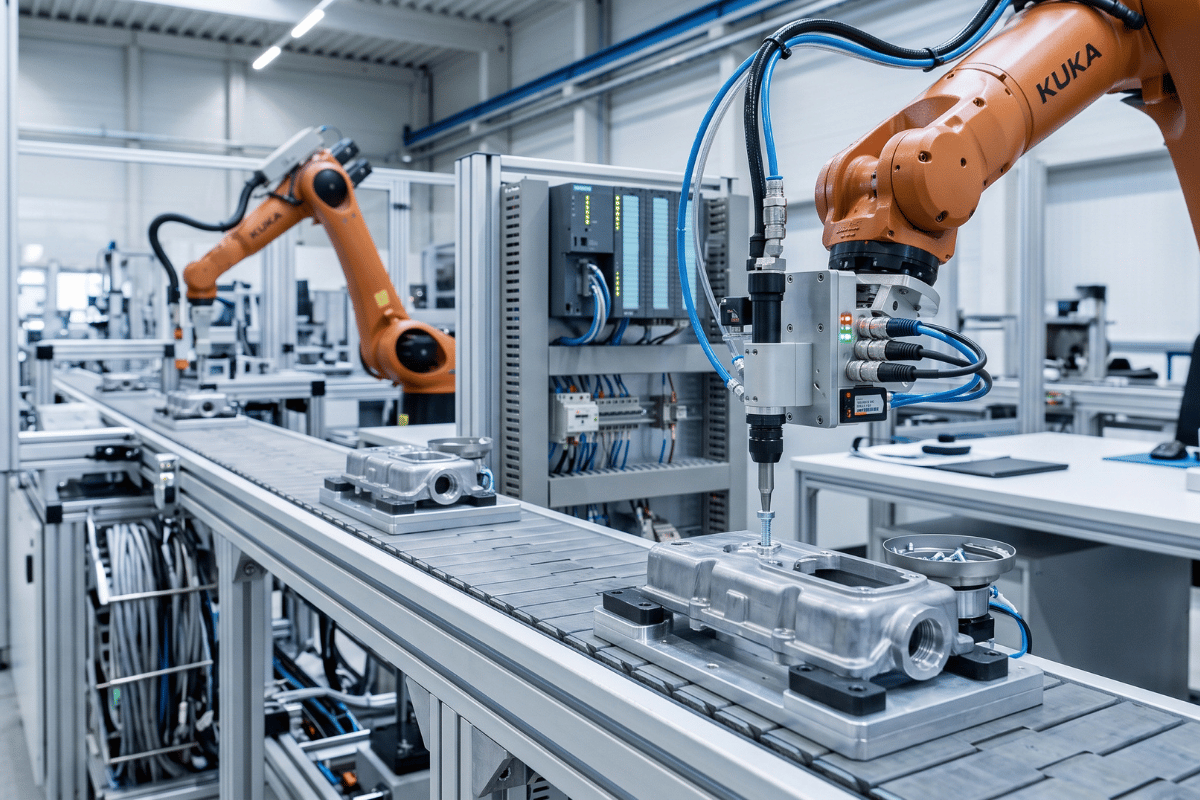
Robotyzacja wkręcania śrub pozwala ustabilizować jakość montażu, kontrolować parametry dokręcania i odciążyć pracowników od monotonnych ruchów. Robot lub cobot prowadzi narzędzie do kolejnych punktów, uruchamia program wkrętarki i zapisuje wynik operacji. Dobrze zaprojektowane stanowisko może obsługiwać wiele wariantów produktu, wykrywać błędy oraz przekazywać dane jakościowe do systemu nadrzędnego.
Samo zamontowanie wkrętarki na ramieniu nie tworzy jednak niezawodnej aplikacji. Trzeba zapewnić powtarzalne bazowanie produktu, stabilne podawanie śrub, prawidłowy dobór bitu, kompensację tolerancji, reakcję na zakleszczenia i bezpieczną współpracę operatora ze stanowiskiem. W poradniku wyjaśniamy, kiedy warto zastosować cobota, z jakich elementów składa się kompletne rozwiązanie oraz jak przeprowadzić projekt od analizy procesu do odbioru produkcyjnego.
Na czym polega robotyzacja wkręcania śrub?
Automatyczne wkręcanie jest częścią procesu montażowego. Robot ustawia narzędzie względem otworu, dociska końcówkę, rozpoczyna obrót i realizuje zaprogramowaną strategię dokręcania. Sterownik wkrętarki mierzy moment, kąt, prędkość, czas albo głębokość. Po zakończeniu przekazuje wynik OK lub NOK, a system decyduje o przejściu do następnego punktu.
Zakres może obejmować pojedynczą śrubę albo kilkadziesiąt połączeń w jednym produkcie. Śruby mogą być pobierane z tacki, magazynka, podajnika wibracyjnego lub automatycznie podawane przewodem do końcówki. Robot może również rozpoznawać wariant, kontrolować obecność komponentów i odkładać gotowy wyrób.
Robotyzacja nie polega wyłącznie na zastąpieniu ruchu ręki. Jej wartością jest powtarzalna sekwencja oraz możliwość udokumentowania każdego połączenia. Dlatego projekt powinien obejmować mechanikę, automatykę, jakość, bezpieczeństwo i przepływ danych jako jeden proces.
Kiedy robotyzacja wkręcania śrub się opłaca?
Najlepszym kandydatem jest powtarzalny proces wykonywany przez znaczną część zmiany. Korzyść rośnie, gdy produkt zawiera wiele śrub, wymagane są kontrolowane parametry, a praca powoduje obciążenie nadgarstka, ramienia lub barku. Automatyzacja może również ograniczyć błędy wynikające z pominięcia punktu, użycia niewłaściwej śruby albo niepełnego dokręcenia.
Wdrożenie warto przeanalizować, jeśli:
- montaż obejmuje dużą liczbę powtarzalnych połączeń,
- wymagane jest potwierdzenie momentu lub kąta dokręcenia,
- operatorzy odczuwają obciążenie ergonomiczne,
- częste są poprawki, reklamacje albo pominięte śruby,
- firma potrzebuje identyfikowalności wyników,
- brakuje obsady na kolejnych zmianach,
- planowany jest wzrost produkcji bez rozbudowy zespołu.
Niski wolumen nie wyklucza cobota, jeśli produkty należą do jednej rodziny, a przezbrojenie odbywa się przez zmianę receptury i prostego oprzyrządowania. Trudniejsza jest produkcja o nieustabilizowanych częściach, dużej zmienności otworów i częstych zmianach konstrukcyjnych bez aktualnej dokumentacji.
Pierwszym krokiem może być audyt techniczny procesu produkcyjnego. Pozwala zmierzyć takt, obciążenie operatora, poziom błędów i potencjał ekonomiczny przed wyborem robota.
Cobot czy robot przemysłowy do wkręcania?
Kiedy zastosować cobota?
Cobot jest atrakcyjny przy krótkich i średnich seriach, ograniczonej przestrzeni oraz częstych zmianach produktu. Można go dodać do istniejącego stanowiska, przy którym operator nadal wykonuje czynności montażowe, kontrolne albo logistyczne. Programowanie punktów i przenoszenie aplikacji pomiędzy podobnymi produktami jest zwykle prostsze niż w sztywnej automatyzacji specjalnej.
Cobot sprawdzi się, gdy wymagany takt pozwala na umiarkowaną prędkość, narzędzie mieści się w udźwigu, a ocena ryzyka dopuszcza zaplanowany sposób pracy. Przy wysokich momentach trzeba sprawdzić, czy ramię, kołnierz i podstawa przeniosą reakcję wkrętarki bez utraty dokładności lub zatrzymań ochronnych.
Kiedy lepszy będzie robot przemysłowy?
Klasyczny robot ma przewagę przy bardzo krótkim cyklu, produkcji wielkoseryjnej, większym narzędziu i pracy w całkowicie wydzielonej celi. Wyższa dynamika może obsługiwać więcej punktów lub kilka produktów równocześnie. Stanowisko wymaga jednak odpowiedniej przestrzeni, osłon i sposobu dostarczania materiału.
Wybór nie powinien wynikać z samej nazwy urządzenia. Należy porównać pełny czas cyklu, koszt stanowiska, częstotliwość przezbrojeń i bezpieczeństwo. Pomocne jest szersze zestawienie cobot czy robot przemysłowy.
Jakie dane zebrać przed zaprojektowaniem stanowiska?
Integrator potrzebuje rzeczywistych produktów, śrub, dokumentacji oraz danych o procesie. Należy przygotować wszystkie warianty, także najrzadziej produkowane. Istotne są różnice materiału, tolerancje otworów, sposób dostarczania komponentów i kolejność montażu.
Do analizy warto zebrać:
- typ, średnicę, długość i materiał każdej śruby,
- rodzaj łba, bitu, gwintu oraz podkładek,
- wymagany moment, kąt, głębokość i tolerancje,
- liczbę punktów oraz ich współrzędne,
- wymiary, masę i warianty montowanego produktu,
- oczekiwany czas cyklu i liczbę zmian,
- aktualne wyniki jakościowe oraz rodzaje błędów,
- dostępną przestrzeń, media i sposób pracy operatora.
Warto nagrać kilka pełnych cykli ręcznych, ale film nie zastępuje obserwacji na hali. Operatorzy znają sytuacje wyjątkowe: niepełny gwint, krzywy otwór, wiór, uszkodzony łeb albo element, który nie został poprawnie dociśnięty. Te przypadki muszą znaleźć się w projekcie.
Z czego składa się stanowisko do automatycznego wkręcania?
Kompletna aplikacja obejmuje więcej elementów niż robot i wkrętarka. Każdy komponent wpływa na jakość połączenia i dostępność produkcji.
- Robot lub cobot. Zapewnia zasięg, orientację narzędzia i ruch pomiędzy punktami.
- Wkrętarka. Realizuje strategię dokręcania i mierzy parametry.
- System podawania. Dostarcza właściwą śrubę w wymaganym czasie.
- Oprzyrządowanie produktu. Bazuje i dociska elementy, aby otwory znajdowały się w powtarzalnym położeniu.
- Końcówka i kompensacja. Prowadzą bit oraz tolerują niewielkie odchylenia.
- Sterownik PLC i panel. Koordynują receptury, kolejność, alarmy i wymianę danych.
- Czujniki lub wizja. Potwierdzają produkt, śrubę, wariant i położenie.
- System bezpieczeństwa. Chroni operatora w każdym trybie pracy.
Robotorium realizuje budowę maszyn i stanowisk produkcyjnych dopasowanych do rzeczywistego przebiegu procesu. Mechanika, elektryka i oprogramowanie powinny powstawać według wspólnych kryteriów odbioru.
Jak dobrać wkrętarkę i strategię dokręcania?
Dobór zaczyna się od rodzaju połączenia oraz wymagań jakościowych. Prosta wkrętarka sterowana czasem może wystarczyć do mało krytycznej operacji, ale nie potwierdza rzeczywistego momentu. W bardziej wymagających procesach stosuje się narzędzia z przetwornikiem, które zapisują moment i kąt oraz oceniają przebieg krzywej dokręcania.
Strategia może obejmować dojście z ustaloną prędkością, wykrycie kontaktu, wstępne wkręcenie, dokręcenie do momentu oraz kontrolę kąta. W niektórych połączeniach ważna jest głębokość, siła docisku albo zatrzymanie po wykryciu charakterystycznego punktu. Parametry muszą wynikać z wymagań konstrukcyjnych i prób, nie z przypadkowych ustawień operatora.
Narzędzie powinno rozpoznawać typowe błędy:
- brak śruby lub niepełne podanie,
- wkręcenie pod kątem,
- uszkodzony albo zanieczyszczony gwint,
- przedwczesne osiągnięcie momentu,
- zerwany gwint lub obracanie się elementu,
- nieprawidłową głębokość i brak docisku.
Wynik NOK wymaga zdefiniowanej reakcji. Produkt może trafić do naprawy, a system powinien zapisać punkt, kod błędu i parametry. Automatyczne ponawianie bez ograniczenia może pogorszyć uszkodzenie.
Jak automatycznie podawać śruby?
Podawanie często decyduje o dostępności stanowiska. Podajnik musi rozdzielić śruby, ustawić je w prawidłowej orientacji i dostarczyć do punktu pobrania albo bezpośrednio do końcówki. Rozwiązanie należy dopasować do geometrii, długości, łba, materiału, powłoki oraz wymaganej wydajności.
Najczęstsze metody to:
- tacki i palety z uporządkowanymi śrubami,
- podajniki wibracyjne lub schodkowe,
- magazynki liniowe,
- podawanie pneumatyczne przewodem,
- pobieranie magnetyczne albo próżniowe.
Podawanie przewodem skraca ruch robota, lecz nie każda śruba nadaje się do transportu pneumatycznego. Proporcje długości do średnicy mogą sprzyjać zakleszczeniom. Tacka jest prostsza dla wielu wariantów, ale wymaga uzupełniania lub dodatkowego systemu załadunku.
Czujniki powinny potwierdzać obecność śruby w końcówce, poziom materiału i prawidłowe podanie. Konstrukcja musi umożliwiać szybkie usunięcie zakleszczenia bez rozbierania połowy stanowiska. Operator potrzebuje czytelnego alarmu, a nie wyłącznie komunikatu o ogólnym błędzie.
Bazowanie produktu i kompensacja tolerancji
Robot powtarza zaprogramowany punkt, ale nie wie automatycznie, gdzie znajduje się rzeczywisty otwór. Oprzyrządowanie musi ustalić produkt w jednoznacznej pozycji, docisnąć łączone części i zapobiec ich przesunięciu pod wpływem momentu. Luzy pomiędzy komponentami mogą powodować, że śruba trafi obok gwintu albo połączy elementy w niewłaściwym położeniu.
Końcówka może mieć prowadzenie mechaniczne, tuleję centrującą, sprężynową kompensację osiową albo moduł podatności. Pomaga to przejąć niewielkie błędy, lecz nie naprawi źle zaprojektowanego bazowania. Nadmierna podatność może zmniejszyć dokładność i utrudnić ocenę procesu.
Palce, uchwyty i elementy prowadzące można wykonać jako rozwiązania dedykowane. Robotorium projektuje chwytaki oraz oprzyrządowanie do robotów, uwzględniając geometrię, obciążenie i dostęp do punktów montażowych.
Jak dobrać robota do wkręcania śrub?
Należy sprawdzić wszystkie punkty, orientacje i przestrzeń na dojście narzędzia. Deklarowany zasięg nie gwarantuje dobrej konfiguracji nadgarstka ani braku kolizji. Symulacja powinna obejmować produkt, podstawę, przewody, podajnik, operatora i osłony.
Udźwig obejmuje wkrętarkę, adapter, podajnik końcówki, przewody i inne elementy EOAT. Ważny jest środek ciężkości oraz moment reakcyjny. Przy większym momencie potrzebna może być sztywna podstawa, podparcie narzędzia albo inna orientacja robota.
Powtarzalność pozycjonowania to tylko jeden parametr. Znaczenie mają również możliwość prowadzenia przewodów, komunikacja, funkcje siłowe, dostęp do serwisu i zgodność z narzędziem. W ramach doboru i dystrybucji robotów urządzenie powinno zostać dopasowane do kompletnego procesu.
Czy stanowisko do wkręcania potrzebuje systemu wizyjnego?
Kamera nie jest konieczna, gdy produkt jest pewnie bazowany, a wszystkie punkty mają stałe położenie. Wizja staje się przydatna, gdy warianty są podobne, części mogą zostać źle ułożone albo otwory zmieniają pozycję w określonym zakresie. System może rozpoznać produkt, skorygować współrzędne, potwierdzić obecność śruby i sprawdzić montaż.
Nie należy używać kamery do maskowania niestabilnej mechaniki, jeżeli prosty element bazujący rozwiąże problem taniej i pewniej. Każda korekta musi mieścić się w zakresie, w którym końcówka może bezpiecznie wejść w połączenie.
Robotorium prowadzi integrację systemów wizyjnych z robotami i automatyką. Dobór kamery, optyki i światła powinien zostać potwierdzony testem na rzeczywistych produktach.
Sterowanie PLC, receptury i identyfikowalność
PLC koordynuje obecność produktu, zaciski, podawanie śrub, ruch robota, program wkrętarki i zwolnienie gotowej sztuki. Każda receptura powinna jednoznacznie wskazywać liczbę punktów, kolejność, typ śruby i parametry dokręcania. System musi blokować start przy niezgodnym oprzyrządowaniu lub narzędziu.
W procesie jakościowym warto zapisywać:
- numer produktu, partii albo zlecenia,
- datę, czas i identyfikator stanowiska,
- program oraz wersję receptury,
- moment, kąt i wynik każdego punktu,
- kody błędów, poprawki i ponowne próby.
Dane powinny pomagać w analizie, a nie jedynie zajmować pamięć. Trzeba ustalić czas przechowywania, sposób powiązania z produktem i dostęp użytkowników. Profesjonalne programowanie sterowników PLC ułatwia diagnostykę, kontrolowany restart oraz komunikację z systemem produkcyjnym.
Bezpieczeństwo zrobotyzowanego stanowiska wkręcania
Ocena ryzyka obejmuje ruch robota, obracające się narzędzie, miejsca zgniecenia, zaciski, podajnik oraz montowany produkt. Cobot ma funkcje ograniczania siły i prędkości, ale o bezpieczeństwie decyduje kompletna aplikacja. Ostry bit, wysoki moment albo ciężki detal mogą wymagać dodatkowych zabezpieczeń.
Trzeba przeanalizować produkcję automatyczną, ręczne uczenie punktów, uzupełnianie śrub, zmianę oprzyrządowania, czyszczenie i usuwanie zakleszczeń. Operator nie może wkładać ręki do aktywnego podajnika ani uruchomić ruchu podczas regulacji. W zależności od ryzyka stosuje się osłony, skanery, kurtyny, bezpieczne ograniczenia oraz blokady dostępu.
Po zmianie produktu system powinien sprawdzić właściwą recepturę i stan zacisków. Pomocne są inspekcje BHP stanowisk zrobotyzowanych, obejmujące organizację pracy, zabezpieczenia i dokumentację.
Robotyzacja nie powinna przenosić obciążenia z wkręcania na inne czynności. Jeżeli operator nadal ręcznie podaje ciężki produkt, sięga przez konstrukcję albo często usuwa zakleszczenia, stanowisko nie rozwiązuje całego problemu ergonomicznego. Wysokość załadunku, kierunek odkładania i dostęp do materiału trzeba dopasować do rzeczywistej pracy.
W aplikacji współpracującej należy jasno rozdzielić zadania człowieka i robota. Operator może montować elementy wymagające oceny, podczas gdy cobot wykonuje powtarzalne połączenia. Sekwencja musi zapobiegać wejściu narzędzia w obszar zajęty przez dłonie. Skaner, przycisk potwierdzający, kontrola pozycji albo ograniczona prędkość mogą wspierać bezpieczny podział pracy. Rozwiązanie powinno być obserwowane podczas prób z udziałem przyszłych użytkowników, ponieważ codzienne skróty i nietypowe sytuacje często ujawniają ryzyka niewidoczne w projekcie. Uwagi operatorów warto zamknąć przed odbiorem końcowym i szkoleniem zespołu produkcji oraz przekazaniem stanowiska do regularnej seryjnej eksploatacji.
Jak policzyć czas cyklu automatycznego wkręcania?
Pełny cykl obejmuje załadunek, bazowanie, zamknięcie zacisków, pobranie lub podanie śruby, ruch pomiędzy punktami, dokręcanie, kontrolę, zwolnienie produktu i obsługę danych. Sam czas obrotu wkrętarki nie opisuje wydajności stanowiska.
Dla każdego punktu trzeba uwzględnić dojazd, podejście, docisk, czas procesu, wycofanie i przejście dalej. Optymalizacja może polegać na zmianie kolejności, skróceniu bezpiecznych ruchów, podawaniu śruby podczas przejazdu albo zastosowaniu kilku narzędzi. Nie należy jednak zwiększać prędkości kosztem stabilności wejścia w gwint.
Warto pozostawić rezerwę na normalną zmienność oraz uzupełnianie materiału. Kryterium odbioru powinno określać liczbę dobrych produktów w ustalonym czasie, nie tylko najlepszy pojedynczy cykl.
Jak zaplanować przezbrojenie pomiędzy wariantami produktu?
Elastyczność cobota ma wartość tylko wtedy, gdy pozostałe elementy stanowiska również można szybko przestawić. Zmiana programu robota nie wystarczy, jeśli operator musi długo regulować uchwyty, wymieniać prowadnice podajnika i ręcznie korygować każdy punkt. Rodzinę produktów warto podzielić według wspólnego oprzyrządowania, rodzaju śrub oraz strategii dokręcania.
Receptura powinna automatycznie wczytywać współrzędne, parametry wkrętarki, liczbę punktów i oczekiwany typ śruby. Elementy wymienne należy oznaczyć i zabezpieczyć przed montażem w złej pozycji. Pomagają kołki ustalające, szybkozłącza, kodowanie uchwytów oraz czujniki potwierdzające konfigurację.
Po przezbrojeniu system powinien wykonać kontrolowany pierwszy cykl. Operator sprawdza właściwy produkt, narzędzie, podajnik i wynik połączeń. Dopiero po potwierdzeniu stanowisko przechodzi do normalnej prędkości. Czas zmiany formatu trzeba mierzyć od ostatniej dobrej sztuki poprzedniego wariantu do pierwszej dobrej sztuki następnego. Takie podejście ujawnia straty ukryte poza samym programowaniem robota.
Jak ustalić kryteria odbioru stanowiska?
Kryteria powinny być uzgodnione przed rozpoczęciem szczegółowego projektu. Muszą opisywać nie tylko ruch i nominalny takt, ale także jakość połączeń, dostępność, obsługiwane warianty, identyfikowalność oraz zachowanie podczas błędów. Odbiór na kilku idealnych produktach nie potwierdza gotowości do produkcji.
Test FAT u integratora powinien obejmować reprezentatywną serię, wszystkie receptury i celowo wywołane nieprawidłowości. Sprawdza się brak śruby, błędny komponent, zakleszczenie podajnika, wynik NOK, utratę komunikacji oraz bezpieczny restart. Należy potwierdzić, że wadliwa sztuka nie zostanie przypadkowo zwolniona jako dobra.
Po instalacji test SAT uwzględnia docelowe media, logistykę, operatorów i systemy nadrzędne. Warto ustalić minimalną liczbę kolejnych poprawnych cykli, dopuszczalny udział fałszywych alarmów i maksymalny czas przezbrojenia. Dokumentacja odbiorowa powinna zawierać wyniki, listę otwartych punktów, kopie oprogramowania oraz odpowiedzialność za ich zamknięcie.
Jak wygląda wdrożenie robotyzacji wkręcania krok po kroku?
- Analiza. Mierzone są takt, ergonomia, błędy, warianty i wymagania jakościowe.
- Test połączenia. Dobierane są bit, prędkość, moment, kąt i docisk.
- Koncepcja. Powstaje układ stanowiska, sposób bazowania, podawania i zabezpieczenia.
- Symulacja. Sprawdzane są zasięg, orientacje, kolizje i wstępny czas cyklu.
- Projekt. Opracowywane są mechanika, elektryka, sterowanie i przepływ danych.
- Budowa. Integrator montuje urządzenia, programuje receptury oraz alarmy.
- FAT. Stanowisko przechodzi testy funkcji, jakości, wydajności i sytuacji błędnych.
- SAT. Po instalacji wynik potwierdzany jest w docelowym procesie.
- Szkolenie i stabilizacja. Zespół uczy się obsługi, przezbrojenia i diagnostyki.
Szerszy proces przygotowania inwestycji opisuje poradnik jak zacząć robotyzację produkcji krok po kroku.
Ile kosztuje robotyzacja wkręcania śrub?
Koszt zależy od robota, wkrętarki, liczby programów, podajnika, oprzyrządowania, kontroli jakości, systemu bezpieczeństwa i integracji z linią. Proste stanowisko z ręcznym załadunkiem będzie tańsze niż wielowariantowa cela z automatycznym transportem, wizją i pełną identyfikowalnością.
ROI należy liczyć na podstawie ograniczenia czasu pracy, poprawek, braków, reklamacji i przestojów. Warto uwzględnić poprawę ergonomii i możliwość zwiększenia wolumenu. Trzeba odjąć serwis, bity, części podajnika, energię i czas potrzebny na nowe receptury.
Oferta powinna jasno określać założenia, kryteria odbioru i odpowiedzialność za jakość komponentów. Więcej informacji zawiera artykuł ile kosztuje robotyzacja stanowiska produkcyjnego.
Najczęstsze błędy przy robotyzacji wkręcania
- Niestabilne bazowanie. Robot trafia w punkt nominalny, ale rzeczywisty otwór znajduje się gdzie indziej.
- Dobór tylko do momentu. Pomijane są kąt, docisk, prędkość i przebieg połączenia.
- Brak testów śrub. Partie różnią się powłoką, tarciem i jakością gwintu.
- Niewydajny podajnik. Robot czeka na materiał albo często zatrzymuje się przez zakleszczenia.
- Nieograniczone ponawianie. Kolejne próby niszczą gwint i utrudniają naprawę.
- Brak identyfikowalności. Wyniku nie można przypisać do produktu i konkretnego punktu.
- Założenie pracy bez osłon. Nie przeprowadzono oceny ryzyka kompletnej aplikacji.
- Brak udziału operatorów. Projekt pomija codzienne wyjątki oraz problemy materiałowe.
Utrzymanie stanowiska i kontrola jakości procesu
Elementy zużywalne obejmują bity, prowadnice, przewody, uszczelnienia i części podajnika. Ich stan wpływa na moment, centrowanie i liczbę błędów. System powinien zliczać cykle i ostrzegać o planowanej wymianie, zanim zużycie spowoduje serię wad.
Utrzymanie ruchu potrzebuje kopii programów, listy parametrów, części krytycznych oraz instrukcji odtworzenia konfiguracji. Zmiany progów jakościowych muszą być wersjonowane i zatwierdzane. Analiza trendów momentu oraz kąta może wskazywać pogorszenie gwintu, narzędzia albo dostarczanych komponentów jeszcze przed przekroczeniem granicy NOK.
Po wymianie wkrętarki, robota, uchwytu lub końcówki trzeba potwierdzić TCP i punkty. Robotorium prowadzi szkolenia operatorów i programistów robotów, które pomagają zespołowi bezpiecznie reagować na typowe zakłócenia.
Podsumowanie - skuteczne stanowisko zaczyna się od procesu
Cobot dobrze sprawdza się w elastycznym, wielowariantowym montażu o umiarkowanym takcie. Robot przemysłowy ma przewagę w szybkiej produkcji wielkoseryjnej. O wyniku decydują jednak również wkrętarka, podawanie śrub, bazowanie, kompensacja, PLC, kontrola danych i bezpieczeństwo.
Przed budową trzeba przetestować połączenie na rzeczywistych komponentach, zdefiniować błędy oraz mierzalne kryteria odbioru. Kompleksowo zaprojektowane stanowisko zapewnia nie tylko ruch robota, ale przede wszystkim powtarzalne, udokumentowane i bezpieczne połączenie śrubowe.
Najczęściej zadawane pytania
Czy cobot nadaje się do wkręcania śrub?
Tak. Cobot może prowadzić wkrętarkę, obsługiwać wiele punktów i zmieniać program zależnie od produktu. Trzeba sprawdzić zasięg, udźwig, moment reakcyjny, takt i bezpieczeństwo. Narzędzie oraz połączenie powinny zostać przetestowane przed wykonaniem kompletnego stanowiska.
Czy automatyczne wkręcanie kontroluje moment dokręcania?
Może kontrolować moment, kąt, czas, prędkość i przebieg całej operacji, jeśli zastosowano odpowiednią wkrętarkę oraz sterownik. Zakres kontroli powinien wynikać z krytyczności połączenia. Wynik trzeba przypisać do produktu i konkretnego punktu.
Jak śruby są dostarczane do robota?
Można użyć tacki, magazynka, podajnika wibracyjnego, podajnika schodkowego albo przewodu pneumatycznego. Wybór zależy od geometrii śruby, liczby wariantów i taktu. System powinien wykrywać brak, nieprawidłową orientację oraz zakleszczenie.
Czy cobot do wkręcania może pracować bez wygrodzenia?
Może, jeżeli potwierdzi to ocena ryzyka kompletnej aplikacji. Należy uwzględnić obracający się bit, moment, zaciski, detal i sposób dostępu operatora. W razie potrzeby stosuje się osłony, skanery albo ograniczenie prędkości. Pomoc zapewniają inspekcje BHP Robotorium.
Od czego zacząć robotyzację wkręcania?
Od zebrania komponentów, wymagań połączenia, danych o takcie i rzeczywistych błędach. Następnie należy wykonać próbę wkrętarki, zaprojektować bazowanie, porównać sposób podawania oraz sprawdzić robota w symulacji. Dopiero wtedy można wiarygodnie ustalić zakres, koszt i kryteria odbioru.