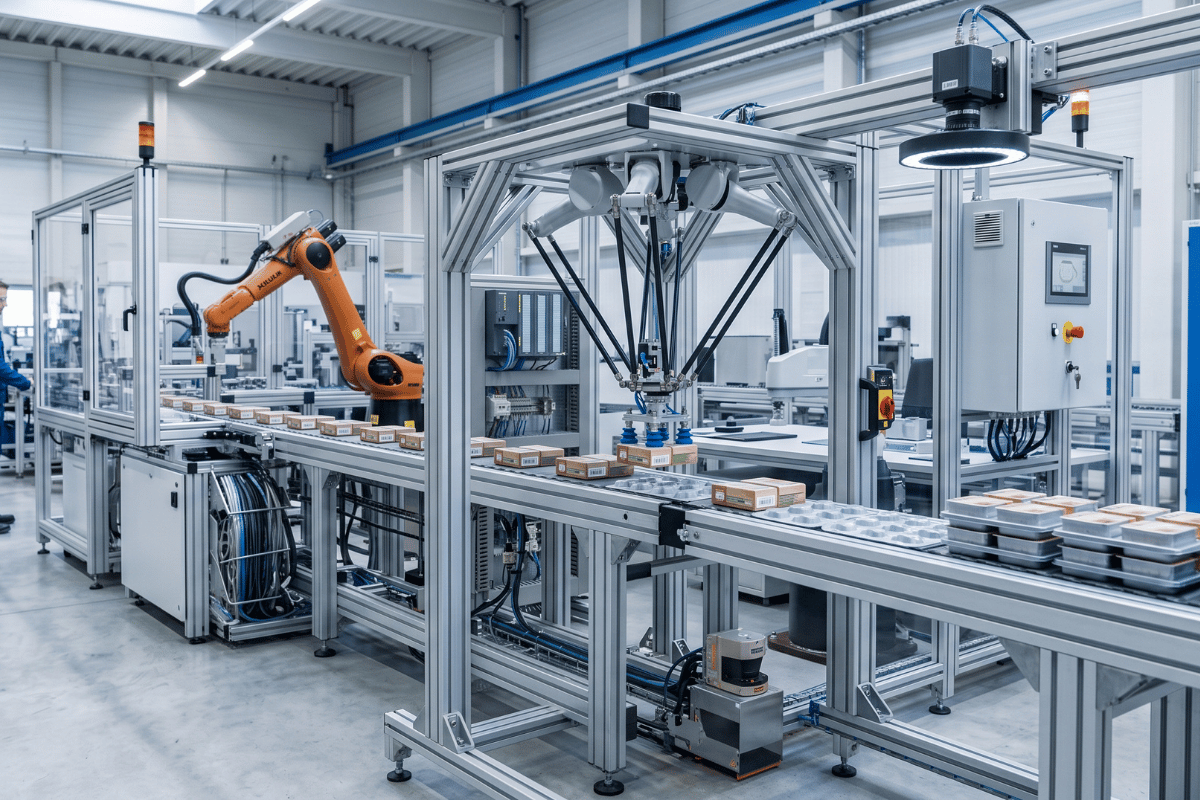
Robot pick and place automatyzuje powtarzalne przenoszenie produktów, półfabrykatów lub opakowań pomiędzy określonymi punktami procesu. Może pobierać detale z przenośnika, tacki, pojemnika albo maszyny, a następnie odkładać je do gniazda montażowego, opakowania, palety lub kolejnego etapu produkcji. Choć zadanie wygląda prosto, o rzeczywistej skuteczności stanowiska decyduje cały układ: robot, chwytak, sposób podawania, czujniki, system wizyjny, sterowanie, bezpieczeństwo oraz organizacja przepływu materiału.
Dobrze zaprojektowana aplikacja pick and place skraca czas cyklu, stabilizuje jakość i odciąża pracowników od monotonnych ruchów. Źle dobrane rozwiązanie może natomiast zatrzymywać linię, uszkadzać produkty albo nie osiągnąć zakładanej wydajności. W tym poradniku wyjaśniamy, gdzie stosuje się roboty pick and place, jak wybrać konstrukcję robota i chwytak, kiedy potrzebna jest wizyjna lokalizacja detalu oraz z czego wynika koszt wdrożenia.
Czym jest robot pick and place i jak działa?
Pick and place oznacza pobranie obiektu z jednego miejsca i odłożenie go w innym. Typowy cykl rozpoczyna się od potwierdzenia obecności detalu. Robot jedzie do punktu pobrania, uruchamia chwytak, sprawdza poprawność chwytu, przemieszcza produkt po zaprogramowanej trajektorii i zwalnia go w miejscu docelowym. Następnie wraca po kolejny element. W praktyce program uwzględnia również sygnały z maszyny, pracę przenośnika, zmianę receptury, odrzucanie wadliwych części i bezpieczne reakcje na błędy.
Położenie produktu może być zawsze takie samo albo zmienne. Przy detalach ustalonych w gnieździe wystarczają zapisane punkty robota i proste czujniki. Gdy części przemieszczają się na taśmie, są obrócone lub leżą losowo w pojemniku, potrzebny staje się system wizyjny. Kamera przekazuje współrzędne do sterownika, a robot koryguje pozycję pobrania. Przy ruchomym przenośniku stosuje się śledzenie taśmy, dzięki któremu chwyt następuje bez zatrzymywania transportu.
Najczęstsze zastosowania robotów pick and place
Robotyzacja przenoszenia znajduje zastosowanie wszędzie tam, gdzie produkty trzeba pobierać szybko, dokładnie i w przewidywalny sposób. Rozwiązanie może obsługiwać lekkie komponenty elektroniczne, żywność, kartony, elementy metalowe oraz ciężkie półfabrykaty. Najczęstsze zadania obejmują:
- przekładanie detali pomiędzy przenośnikami, tackami i pojemnikami,
- załadunek oraz rozładunek maszyn CNC, pras, wtryskarek i testerów,
- sortowanie produktów według typu, koloru, wymiaru lub wyniku kontroli,
- układanie produktów w blistrach, kartonach, skrzynkach i opakowaniach zbiorczych,
- kompletowanie zestawów i podawanie części do montażu,
- odbieranie wyrobów z linii i przygotowanie ich do paletyzacji,
- manipulowanie produktami w strefie czystej, chłodnej albo uciążliwej dla operatora.
Wybór robota zależy od konkretnego procesu, a nie wyłącznie od masy produktu. Znaczenie mają takt linii, zasięg, geometria ruchu, orientacja detalu, liczba wariantów oraz warunki środowiskowe. Dlatego integracja robotów z procesami produkcyjnymi powinna rozpocząć się od analizy operacji poprzedzających i następujących po przenoszeniu.
Kiedy automatyzacja pick and place się opłaca?
Nie każda aplikacja musi działać w ogromnej serii. Przy produkcji zmiennej robotyzacja może być opłacalna, jeśli zmiana formatu jest szybka, a chwytak i program obsługują całą rodzinę wyrobów. Przed decyzją warto zmierzyć aktualny czas operacji, liczbę sztuk, odsetek braków, częstotliwość przestojów i koszt pracy. Audyt techniczny procesu pomaga wskazać ograniczenia oraz zweryfikować, czy problem rzeczywiście rozwiąże robot, czy najpierw trzeba uporządkować podawanie materiału.
Robot przemysłowy, cobot, SCARA czy Delta?
Nie istnieje jeden uniwersalny robot pick and place. Konstrukcję dobiera się do liczby osi, wymaganej prędkości, udźwigu, przestrzeni i sposobu współpracy z człowiekiem. Najczęściej rozważa się cztery grupy urządzeń.
Robot sześcioosiowy
Klasyczny robot przemysłowy zapewnia dużą swobodę orientacji oraz możliwość omijania przeszkód. Sprawdza się przy obsłudze maszyn, odkładaniu detali pod różnymi kątami, większych obciążeniach i złożonej trajektorii. Może pracować bardzo szybko, ale zwykle wymaga wydzielonej i odpowiednio zabezpieczonej strefy. Jest dobrym wyborem, gdy zadanie nie ogranicza się do płaskiego ruchu między dwoma punktami.
Robot współpracujący
Cobot ułatwia budowę elastycznej komórki, częste przezbrojenia i pracę w otoczeniu operatorów. Jego zastosowanie nie zwalnia jednak z oceny ryzyka. Bezpieczna prędkość całej aplikacji może być niższa niż katalogowa prędkość robota, szczególnie gdy narzędzie ma ostre krawędzie albo przenoszony element jest ciężki. Cobot pasuje do procesów o umiarkowanym takcie, krótkich seriach i stanowisk, na których człowiek wykonuje czynności uzupełniające.
Robot SCARA
SCARA jest szybki i sztywny w płaszczyźnie poziomej. Dobrze realizuje pobieranie, odkładanie, sortowanie i lekki montaż na ograniczonym obszarze. Prosta kinematyka pomaga osiągnąć krótki, powtarzalny cykl. Ograniczeniem jest mniejsza swoboda orientacji niż w robocie sześcioosiowym. Jeżeli produkt porusza się głównie między równoległymi powierzchniami, SCARA może zapewnić korzystny stosunek wydajności do kosztu.
Robot Delta
Robot Delta jest przeznaczony do bardzo szybkiego manipulowania lekkimi produktami. Często pracuje nad przenośnikiem w branży spożywczej, kosmetycznej i opakowaniowej. W połączeniu z kamerą rozpoznaje produkty jadące nieregularnie i odkłada je do opakowań. Jego przestrzeń robocza i udźwig są ograniczone, dlatego nie zastąpi robota przegubowego w każdym procesie.
Porównanie możliwości warto oprzeć na symulacji ruchu i testach z rzeczywistym detalem. Sama maksymalna prędkość lub udźwig z karty katalogowej nie określają wydajności kompletnego stanowiska. Pomocna jest także dystrybucja robotów połączona z doborem modelu, dzięki której urządzenie można dopasować do trajektorii, obciążenia i przewidywanej rozbudowy.
Jakie dane zebrać przed zaprojektowaniem stanowiska?
Rzetelny projekt zaczyna się od danych procesowych. Warto przygotować rysunki, modele 3D, próbki wszystkich wariantów oraz nagranie obecnej pracy. Należy też ustalić oczekiwany takt, czas dostępny na przezbrojenie, układ hali i interfejsy urządzeń. Szczególnie ważne są:
- masa, wymiary, środek ciężkości i tolerancje każdego detalu,
- materiał, sztywność, porowatość, temperatura oraz podatność powierzchni na zarysowanie,
- pozycja wejściowa i docelowa wraz z dopuszczalnym odchyleniem,
- liczba sztuk na minutę i możliwe chwilowe spiętrzenia produkcji,
- częstotliwość zmiany wariantu oraz sposób identyfikacji receptury,
- dostępne media, miejsce, wysokość stanowiska i drogi logistyczne,
- warunki czystości, zapylenia, wilgotności i mycia,
- wymagania dotyczące identyfikowalności, jakości i raportowania danych.
Trzeba przeanalizować skrajne, a nie tylko nominalne przypadki. Krzywe opakowanie, podwójnie podany detal, spadek ciśnienia albo zatrzymanie kolejnej maszyny wpływają na pracę komórki. Projekt powinien definiować reakcję na każdy przewidywalny błąd oraz sposób bezpiecznego wznowienia produkcji.
Z czego składa się kompletne stanowisko pick and place?
Robot jest jedynie jednym z elementów. Kompletna aplikacja obejmuje podstawę lub konstrukcję nośną, narzędzie, układ podawania, transport, czujniki, sterowanie, zabezpieczenia i interfejs operatora. Często potrzebne są również bufor, separator, stacja bazowania, system odrzutu oraz kontrola poprawności odłożenia.
Konstrukcja musi zachować sztywność przy dynamicznym ruchu. Drgania podstawy obniżają dokładność i wymuszają wolniejszą jazdę. Układ przewodów powinien pozwalać na pełny zakres ruchu bez naprężeń. Projektanci muszą zapewnić dostęp do serwisu, wymiany chwytaka, czyszczenia i ręcznego usunięcia zablokowanego produktu. Budowa maszyn i stanowisk produkcyjnych wymaga więc połączenia mechaniki, elektryki, automatyki oraz ergonomii w jeden spójny układ.
Jak dobrać chwytak do robota pick and place?
Chwytak bezpośrednio styka się z produktem i często przesądza o powodzeniu projektu. Powinien utrzymać detal przy maksymalnym przyspieszeniu, nie pozostawiać śladów, tolerować zmienność wymiarową oraz potwierdzać poprawne pobranie. Masa narzędzia wraz z produktem, adapterem, przewodami i czujnikami nie może przekraczać udźwigu robota. Należy również sprawdzić momenty bezwładności i położenie środka ciężkości.
Chwytak mechaniczny i pneumatyczny
Szczęki zamykają się na zewnętrznej powierzchni albo rozpierają detal od wewnątrz. Napęd pneumatyczny jest prosty, szybki i odporny, dlatego dobrze sprawdza się przy powtarzalnych kształtach. Trzeba dobrać siłę zacisku, skok, geometrię palców i współczynnik tarcia. Zbyt duża siła może odkształcić produkt, a zbyt mała spowodować jego wysunięcie podczas przyspieszenia.
Chwytak elektryczny
Napęd elektryczny pozwala programować pozycję, prędkość i siłę. Jeden chwytak może obsłużyć kilka wymiarów bez mechanicznego przezbrojenia, a parametry chwytu mogą służyć do wstępnej kontroli części. Rozwiązanie bywa droższe i cięższe od prostego chwytaka pneumatycznego, ale zwiększa elastyczność przy wielu wariantach.
Chwytak próżniowy
Przyssawki są skuteczne przy kartonach, arkuszach, workach, płaskich tworzywach i delikatnych produktach. Ważne są szczelność powierzchni, jej porowatość, dostępna przestrzeń oraz kierunek działania sił. Układ powinien monitorować podciśnienie i wykrywać brak produktu. Dla materiałów porowatych potrzebny może być większy przepływ, a przy awarii zasilania zawór podtrzymujący lub dodatkowe zabezpieczenie.
W jednej aplikacji można łączyć kilka metod. Narzędzie wielofunkcyjne może na przykład pobierać opakowanie przyssawkami, a wkład szczękami. Przy krótkich cyklach opłaca się chwytać kilka produktów jednocześnie, o ile robot ma odpowiedni udźwig i stanowisko potrafi przygotować całą grupę. Dobór oraz wykonanie chwytaków do robotów powinny być potwierdzone testami na rzeczywistych, również granicznych próbkach.
Czy robot pick and place potrzebuje systemu wizyjnego?
Kamera nie jest konieczna, gdy mechanika zawsze ustala detal w tym samym położeniu. W takim procesie prosty czujnik obecności może być bardziej niezawodny i tańszy. Wizyjne prowadzenie robota jest uzasadnione, gdy produkty trafiają w zmiennej pozycji, trzeba rozpoznać wariant, sprawdzić orientację albo połączyć manipulację z kontrolą jakości.
System 2D określa pozycję i obrót obiektu na płaszczyźnie. Sprawdza się nad przenośnikiem lub tacką o znanej wysokości. System 3D mierzy także wysokość oraz kształt, dlatego może obsługiwać nieuporządkowane części w pojemniku. Bin picking wymaga jednak nie tylko kamery, lecz także strategii wyboru możliwego do uchwycenia detalu, kontroli kolizji, odpowiedniego chwytaka i sposobu postępowania z elementami, których chwilowo nie można pobrać.
Oświetlenie ma równie duże znaczenie jak kamera. Refleksy, cienie, zmiana światła dziennego i zabrudzenie obiektywu mogą obniżyć skuteczność detekcji. Dlatego integracja systemów wizyjnych powinna uwzględniać osłony, stabilne oświetlenie, kalibrację względem robota i scenariusze błędnego rozpoznania. Przed zakupem warto przeprowadzić testy systemu wizyjnego na pełnej reprezentacji produktów.
Jak policzyć wydajność i czas cyklu?
Czas cyklu nie jest równy czasowi przejazdu robota. Należy zsumować oczekiwanie na detal, dojazd, stabilizację, zamknięcie chwytaka, kontrolę chwytu, ruch, odłożenie, zwolnienie produktu i powrót. Do wyniku dochodzą komunikacja z maszyną, analiza obrazu, indeksowanie przenośnika oraz okresowe operacje kontrolne. Najwolniejszy element całego łańcucha wyznacza realną przepustowość.
Podstawowa zależność jest prosta: dostępny czas produkcji dzieli się przez wymaganą liczbę sztuk. Otrzymany takt wskazuje, ile czasu może przypadać na produkt. Jeśli robot przenosi cztery sztuki w jednym cyklu, wydajność trzeba liczyć dla całej grupy. Trzeba też uwzględnić planowaną dostępność, mikroprzestoje, uzupełnianie materiału, przezbrojenia oraz zmianę operatorów.
- Mierz pełny cykl w warunkach produkcyjnych, nie pojedynczy przejazd bez produktu.
- Sprawdź najdłuższą trajektorię i najtrudniejszy wariant detalu.
- Zachowaj rozsądny zapas wydajności na naturalną zmienność procesu.
- Ogranicz zbędne ruchy, lecz nie pogarszaj bezpieczeństwa ani niezawodności chwytu.
- Rozważ bufor, który odseparuje krótkie zatrzymania sąsiednich urządzeń.
Symulacja pomaga ocenić zasięg, kolizje i przybliżony cykl, ale końcowy wynik trzeba potwierdzić podczas prób. Wydajność może ograniczać generator podciśnienia, czas otwierania osłony maszyny, brak uporządkowanego detalu lub zbyt mała odległość między produktami. Optymalizacja robota bez poprawy tych obszarów nie przyniesie oczekiwanego efektu.
Podawanie i pozycjonowanie detali
Stabilne podawanie jest fundamentem szybkiego pick and place. Detale mogą trafiać w paletkach, na przenośniku, z podajnika wibracyjnego, podajnika elastycznego albo z pojemnika. Wybór zależy od geometrii, podatności na splątanie, wymaganej kolejności i dopuszczalnego kontaktu pomiędzy częściami.
Mechaniczne bazowanie upraszcza program i skraca analizę obrazu, lecz wymaga dedykowanych prowadnic oraz przezbrojenia. Podawanie elastyczne z kamerą lepiej obsługuje różne warianty, ale wymaga skutecznego rozdzielania produktów. Wydajność całej komórki należy sprawdzić przy niskim i wysokim poziomie napełnienia. Podajnik nie może regularnie pozostawiać robota bez dostępnego detalu.
Sterowanie, komunikacja i obsługa błędów
Sterownik PLC koordynuje robota, transport, chwytak, kamerę, urządzenia procesowe i system bezpieczeństwa. Interfejs powinien jednoznacznie rozróżniać gotowość, pracę automatyczną, brak materiału, błąd chwytu i zatrzymanie awaryjne. Programowanie sterowników PLC obejmuje także receptury, liczniki, historię alarmów oraz wymianę danych z nadrzędnym systemem produkcyjnym.
Dobra diagnostyka skraca przestoje. Komunikat powinien wskazywać przyczynę i bezpieczny sposób reakcji, a nie tylko numer błędu. Po utracie detalu system musi wiedzieć, czy część spadła do kontrolowanej strefy, pozostała w chwytaku lub znalazła się w produkcie. Automatyczne ponowienie jest dopuszczalne tylko wtedy, gdy nie tworzy ryzyka kolizji ani podwójnego załadunku.
Bezpieczeństwo stanowiska pick and place
Dostęp do uzupełniania materiału i odbioru gotowych produktów warto oddzielić od niebezpiecznego ruchu. Jeżeli operator wchodzi do strefy, system musi zatrzymać energię w kontrolowany sposób i zapobiegać nieoczekiwanemu restartowi. W aplikacji współpracującej trzeba zbadać możliwy kontakt człowieka nie tylko z ramieniem cobota, ale również z chwytakiem i przenoszonym produktem. Inspekcja BHP stanowiska pomaga zweryfikować zastosowane środki przed uruchomieniem produkcji.
Etapy wdrożenia robota pick and place
Uporządkowany projekt ogranicza ryzyko zmian na hali. Najpierw definiuje się wymagania oraz kryteria odbioru. Następnie powstaje koncepcja z wyborem robota, narzędzia, podawania i zabezpieczeń. Po akceptacji wykonuje się projekt mechaniczny i elektryczny, buduje komórkę, programuje urządzenia oraz prowadzi testy.
- Analiza procesu, produktów, taktu i źródeł strat.
- Testy chwytu, obrazu i podawania na rzeczywistych próbkach.
- Dobór robota, oprzyrządowania, czujników i architektury sterowania.
- Symulacja zasięgu, trajektorii, kolizji oraz czasu cyklu.
- Projekt konstrukcji, elektryki, pneumatyki i systemu bezpieczeństwa.
- Montaż, programowanie oraz odbiór w siedzibie integratora.
- Instalacja na hali, połączenie z linią i testy produkcyjne.
- Szkolenie zespołu, dokumentacja i wsparcie po uruchomieniu.
Kryteria odbioru powinny określać wydajność, dostępność, jakość chwytu, dopuszczalny odsetek błędów, czas przezbrojenia oraz zachowanie w sytuacjach awaryjnych. Dzięki temu obie strony oceniają gotową maszynę na podstawie tych samych mierzalnych warunków.
Ile kosztuje wdrożenie robota pick and place?
Koszt nie ogranicza się do ceny ramienia. W budżecie znajdują się chwytak, konstrukcja, podawanie, przenośniki, system wizyjny, sterowanie, bezpieczeństwo, projektowanie, programowanie, montaż, dokumentacja i uruchomienie. Prosta aplikacja z ustalonym detalem będzie wyraźnie tańsza od szybkiej linii z kilkoma robotami, śledzeniem przenośnika i rozpoznawaniem produktów.
Największy wpływ na wycenę mają:
- udźwig, zasięg, prędkość oraz wymagane wykonanie środowiskowe robota,
- liczba formatów i stopień automatyzacji przezbrojenia,
- złożoność chwytaka oraz liczba produktów pobieranych jednocześnie,
- konieczność zastosowania wizji 2D, 3D lub śledzenia przenośnika,
- sposób podawania i potrzebna pojemność buforów,
- zakres integracji z maszynami oraz systemami zakładowymi,
- wymagany takt, dostępność, walidacja i dokumentacja branżowa,
- warunki montażu i długość postoju dopuszczalnego podczas instalacji.
Porównując oferty, należy sprawdzić zakres dostawy i założenia. Niższa cena może nie obejmować podawania, testów, transportu, odbioru lub dostosowania maszyny współpracującej. Najbardziej wiarygodna wycena powstaje po analizie próbek i danych, ponieważ dopiero wtedy można określić rzeczywistą złożoność chwytu oraz cyklu.
Jak obliczyć zwrot z inwestycji?
ROI powinno uwzględniać wszystkie mierzalne zmiany, nie tylko zastąpione godziny pracy. Po stronie korzyści znajdują się większa produkcja, mniejsza liczba braków, ograniczenie uszkodzeń, mniej przestojów, stabilniejsza obsada i poprawa ergonomii. Po stronie kosztów trzeba doliczyć energię, sprężone powietrze, serwis, części zużywalne, szkolenia oraz planowane modernizacje.
Prosty czas zwrotu można oszacować, dzieląc nakład inwestycyjny przez roczne oszczędności netto. Kalkulacja powinna obejmować wariant ostrożny, bazowy i optymistyczny. Warto sprawdzić wrażliwość wyniku na wolumen, liczbę zmian oraz dostępność stanowiska. Szersze podejście opisuje artykuł o tym, ile kosztuje robotyzacja stanowiska i jak liczyć ROI.
Najczęstsze błędy przy projektowaniu aplikacji
- Dobór robota przed poznaniem pełnej trajektorii, chwytaka i środka ciężkości.
- Liczenie cyklu wyłącznie na podstawie katalogowej prędkości urządzenia.
- Testowanie tylko idealnych próbek zamiast całej zmienności produkcyjnej.
- Pomijanie podawania, buforowania i sposobu usuwania zablokowanych detali.
- Brak potwierdzenia chwytu lub kontroli obecności części po odłożeniu.
- Zbyt mało miejsca na serwis, czyszczenie i bezpieczne przezbrojenie.
- Traktowanie cobota jako rozwiązania bez konieczności oceny ryzyka.
- Brak mierzalnych kryteriów odbioru i danych bazowych sprzed wdrożenia.
Wiele problemów można wykryć podczas testów koncepcyjnych. Próba chwytu ujawnia odkształcenia, nieszczelność lub ślizganie. Test wizyjny pokazuje wpływ refleksów i tolerancji. Symulacja wykrywa ograniczenia zasięgu, natomiast analiza przepływu wskazuje, czy robot nie będzie czekał na produkt.
Przezbrojenie, utrzymanie ruchu i dalsza rozbudowa
Stanowisko powinno być wygodne przez cały okres eksploatacji. Elementy stykające się z produktem muszą być dostępne i wymienne, a części zużywalne jednoznacznie opisane. Harmonogram obejmuje kontrolę przewodów, szczęk, przyssawek, filtrów, generatorów podciśnienia, mocowań, kalibracji kamery i kopii programów.
Przy wielu formatach warto stosować receptury, znaczniki mechaniczne i automatyczną identyfikację narzędzia. Szybkozłącza skracają zmianę chwytaka, lecz system powinien potwierdzać jego prawidłowe zamocowanie. Projekt z zapasem sygnałów, miejsca i udźwigu łatwiej rozszerzyć o kontrolę jakości, znakowanie, dodatkowy przenośnik albo kolejny wariant produktu.
Podsumowanie
Skuteczny robot pick and place powstaje z dopasowania całego procesu, a nie z wyboru najszybszego ramienia. Najpierw trzeba poznać takt, produkty i ich zmienność. Następnie dobiera się kinematykę robota, chwytak, sposób podawania, wizję, sterowanie i zabezpieczenia. Pełny czas cyklu należy potwierdzić w testach, a koszt porównywać z kompletnym zakresem oraz realistycznymi korzyściami.
Dobrze zaprojektowane stanowisko zwiększa przepustowość, stabilizuje jakość i pozostaje czytelne dla operatorów oraz utrzymania ruchu. Kluczowe są testy na rzeczywistych detalach, mierzalne kryteria odbioru, diagnostyka i przygotowanie na błędy. Takie podejście pozwala wdrożyć automatyzację, która pracuje przewidywalnie i może rozwijać się razem z produkcją.
Najczęściej zadawane pytania
Co oznacza pick and place?
To automatyczne pobieranie produktu z miejsca wejściowego i odkładanie go w określonym punkcie. Zadanie może obejmować także rozpoznanie produktu, zmianę orientacji, kontrolę chwytu, sortowanie oraz komunikację z innymi maszynami.
Jaki robot najlepiej nadaje się do pick and place?
Wybór zależy od taktu, udźwigu, zasięgu i orientacji produktu. Delta sprawdza się przy bardzo szybkich, lekkich detalach, SCARA przy ruchu w płaszczyźnie, robot sześcioosiowy przy złożonej trajektorii, a cobot przy elastycznych procesach o umiarkowanej prędkości. Pomocne jest porównanie opisane w artykule cobot czy robot przemysłowy.
Czy robot pick and place zawsze wymaga kamery?
Nie. Jeśli detal jest mechanicznie ustawiony w stałej pozycji, wystarczą zapisane punkty i czujniki. Kamera jest potrzebna, gdy pozycja, orientacja lub wariant produktu są zmienne albo gdy stanowisko ma równocześnie realizować kontrolę wizualną.
Od czego zależy wydajność stanowiska?
Od pełnego cyklu obejmującego podawanie, wykrycie, chwyt, przejazd, odłożenie i powrót. Znaczenie mają także analiza obrazu, komunikacja z maszyną, buforowanie, przezbrojenia i mikroprzestoje. Maksymalna prędkość robota jest tylko jednym z parametrów.
Jak długo trwa wdrożenie aplikacji pick and place?
Czas zależy od złożoności chwytaka, dostępności komponentów, integracji z linią, systemu wizyjnego i wymaganych testów. Prosta komórka powstaje szybciej niż rozwiązanie z bin pickingiem lub kilkoma robotami. Harmonogram powinien uwzględniać projekt, budowę, odbiór, montaż na hali i stabilizację produkcji.