Chwytaki do robotów współpracujących - dobór krok po kroku
Robot współpracujący bez dobrego chwytaka to pół rozwiązania. Widziałem wdrożenia, w których cobot za 100 tysięcy złotów pracował na 40% swoich możliwości, bo chwytak dobrano "na oko". Dobór chwytaka do cobota decyduje o cyklu, bezpieczeństwie i ROI całego stanowiska.
W tym poradniku pokażę Ci, jak podejść do tematu metodycznie: od analizy części, przez wybór technologii chwytania, po weryfikację parametrów. Zero marketingu, konkretna inżynieria.
Dlaczego dobór chwytaka do cobota to najważniejsza decyzja w projekcie
Robot to tylko ramię. To chwytak jest punktem kontaktu z produktem i to on najczęściej ogranicza proces. Źle dobrany chwytak oznacza zrywanie cyklu, przestoje i nerwy operatorów.
Kilka liczb z naszych audytów: chwytak to zazwyczaj 15-30% budżetu stanowiska zrobotyzowanego, ale odpowiada za ponad połowę awarii. W procesach pick and place różnica między chwytakiem pneumatycznym a elektrycznym potrafi zmienić cykl o 0,5-1,5 sekundy na sztukę.
Przy cyklu 6 sekund i pracy na trzy zmiany to tysiące dodatkowych sztuk miesięcznie. Dlatego dobór chwytaka traktujemy w audytach technicznych jako osobny etap projektowy, a nie dodatek do oferty robota.
Chwytak zrobotyzowany - rodzaje i technologie chwytania
Rynek oferuje kilka podstawowych technologii. Każda ma swoje miejsce i żadna nie jest uniwersalna.
Chwytaki pneumatyczne
Najtańsze, najszybsze, najprostsze w serwisie. Pracują sprężonym powietrzem 5-6 barów. Sprawdzają się w szybkich cyklach obsługi maszyn i prostym pick and place.
Ograniczenia: potrzebują instalacji pneumatycznej przy robocie, pozycjonowanie zwykle binarne (otwarte/zamknięte), siła chwytu trudna do precyzyjnej regulacji. Współpraca z człowiekiem wymaga certyfikatu zgodności z ISO/TS 15066 - dobre marki mają go w dokumentacji.
Chwytaki elektryczne
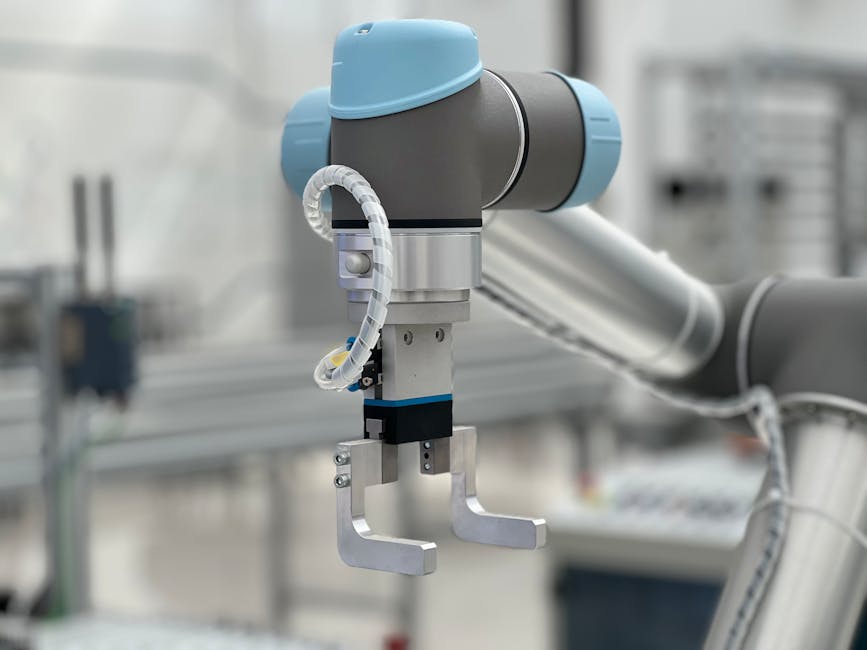
Pełna kontrola pozycji szczęk, siły i prędkości. Programujesz je z pulpitu cobota, w przypadku robotów UR często bezpośrednio przez poliszkrypt lub URCap.
Plusy: brak sprężonego powietrza, możliwość chwytania delikatnych części, monitorowanie siły w czasie rzeczywistym. Minus: wyższa cena (2-5 tys. zł vs 0,8-1,5 tys. zł za pneumatykę) i wolniejszy cykl.
Chwytaki próżniowe
Najlepsze do powierzchni gładkich: blachy, kartony, szkło, elementy z tworzyw. Para finansująca ERME - Ewellix, EWIMOS, Mia - dobrze ilustruje rynek: EWIMOS chwytaki to polska produkcja z szybkim serwisem, a zachodnie marki oferują szersze systemy modułowe.
Chwytak próżniowy wymaga generatora podciśnienia lub eżektora, czujnika próżni i rezerwy na porowatość materiału. Przy kartonach falistych zakładaj 30-50% zapasu udźwigu.
Chwytaki magnetyczne i elastyczne
magnesy trwałe lub elektromagnesy do części ferromagnetycznych - blachy, odlewy. Uwaga na geometrię: elementy perforowane wymagają rozproszonych punktów magnesowania.
Chwytaki elastyczne (soft grippers, rozwiązania typu bellow) chwytają nieregularne i delikatne przedmioty - owoce, elementy tekstylne, części o zmiennych kształtach. W przemyśle spożywczym i przy sortowaniu to często jedyna opcja.
| Technologia | Zastosowanie | Cena orientacyjna | Cykl |
| Pneumatyczna | Części sztywne, szybkie cykle | 0,8-1,5 tys. zł | Bardzo szybki |
| Elektryczna | Delikatne części, regulacja siły | 2-5 tys. zł | Średni |
| Próżniowa | Powierzchnie płaskie, kartony | 1-3 tys. zł | Szybki |
| Magnetyczna | Części ferromagnetyczne | 1-2,5 tys. zł | Bardzo szybki |
| Elastyczna | Kształty nieregularne | 2-6 tys. zł | Średni |
Dobór chwytaka do cobota - 7 parametrów do zweryfikowania
Teraz konkrety. Zanim wybierzesz model, sprawdź te punkty:
- Masa i wymiary części - chwytak powinien chwycić część w najgorszym przypadku tolerancji, nie w nominalnym.
- Udźwig - masa części + masa chwytaka nie może przekraczać ładowności robota. Cobot UR5e ma 5 kg; chwytak próżniowy z ejektorem potrafi zjeść 1,5 kg.
- Geometria punktu chwytu - szczęki potrzebują równoległych powierzchni, przyssawki płaskich. Część bez naturalnego punktu chwytu oznacza oprzyrządowanie dedykowane.
- Cykl - czas otwarcia/zamknięcia wpływa bezpośrednio na takt.
- Zasilanie - sprężone powietrze przy stanowisku czy tylko zasilanie 24 V z płyty robota.
- Środowisko - temperatura, pył, ciecze, wymogi spożywcze (IP, materiały dopuszczone do kontaktu z żywnością).
- Interfejs - płytka montażowa zgodna z kołnierzem robota, komunikacja cyfrowa lub analogowa.
Najczęstszy błąd w doborze: projektowanie chwytaka pod część idealną z rysunku CAD, a nie pod część rzeczywistą z hali. Tolerancje odlewu różnią się od modelu 3D - sprawdź to zanim zamówisz oprzyrządowanie.
Chwytaki UR i ekosystem cobotów - na co uważać
Roboty Universal Robots dominują w polskich małych i średnich zakładach, więc chwytaki UR to najszersza kategoria rynku. Płytki montażowe są standaryzowane, a większość producentów (OnRobot, Robotiq, Zimmer, Piab, Schunk) oferuje gotowe URCapy - wtyczki upraszczające programowanie.
Przy wyborze zwróć uwagę na dwa aspekty techniczne. Pierwszy: zasilanie. Niektóre chwytaki elektryczne pobierają prąd bezpośrednio z płyty UR (połączenie na jednym kablu), inne wymagają osobnego zasilania 24 V - to oznacza dodatkowy wiązek i trasę kablową, o którą musisz zadbać (o trasach kablowych piszemy szerzej w naszych projektach stanowisk).
Drugi: certyfikacja bezpieczeństwa. Jeśli cobot pracuje bez ogrodzenia, chwytak też musi spełniać wymogi ISO/TS 15066 dotyczące ciśnienia granicznego. Chwytak bez tej certyfikacji w aplikacji współpracującej to problem podczas inspekcji i oceny ryzyka. Szczegóły bezpieczeństwa stanowiska omawiamy w osobnym artykule o zabezpieczeniach stanowisk zrobotyzowanych.
Podobne zasady obowiązują dla KUKA, ABB, Fanuc i Mitsubishi - różni się interfejs i oprogramowanie, ale logika doboru pozostaje ta sama.
Scenariusze aplikacyjne - jaki chwytak do jakiego procesu
Kilka typowych przypadków z naszych wdrożeń:
Obsługa maszyny CNC
Obrabiany element: stal lub aluminium, powierzchnie po obróbce, dokładność pozycjonowania 0,1 mm. Zwykle chwytak pneumatyczny 2-szczękowy z oprzyrządowaniem dedykowanym albo elektromagnes przy elementach płaskich. Cykl jest kluczowy - pneumatyka wygrywa.
Paletyzacja kartonów
Chwytak próżniowy wieloprzyssawkowy lub chwytak typu vacuum gripper na całej płycie. Zwróć uwagę na masę kartonu z produktem i na to, czy robót musi obracać paletę o 90° (zwykle tak) - środek ciężkości przesuwa moment na flanszę.
Więcej o doborze całego rozwiązania znajdziesz w artykule o doborze robota i cobota, a temat chwytania szczegółowo rozwijamy w tekście o typach chwytaków - pneumatyczny, elektryczny czy próżniowy.
Wkręcanie śrub
Tu chwytak często łączy dwie funkcje: podaje element i prowadzi wkrętak. Stosujemy chwytaki elektryczne z regulacją siły, żeby nie uszkodzić gwintu przy pozycjonowaniu. Pełny proces opisujemy w artykule o robotyzacji wkręcania śrub.
Kontrola jakości z systemem wizyjnym
Chwytak nie może zasłaniać pola widzenia kamery. Projektujemy go z odsłoniętą strefą obrazu albo stosujemy chwytak z przezroczystymi elementami. Integrację obrazu i chwytu koordynujemy na poziomie PLC - więcej w artykule o integracji systemów wizyjnych.
EWIMOS, OnRobot czy Robotiq - jak wybrać dostawcę chwytaka
Pytanie, które słyszymy na każdym audycie. Krótka ściąga:
- EWIMOS - polski producent, szybka dostępność części, dobra cena, przy większych seriach możliwość dedykowanych oprzyrządowań.
- OnRobot / Robotiq - ekosystem plug-and-play dla UR i innych cobotów, gotowe URCapy, wyższa cena, wygodne programowanie.
- Schunk, Zimmer, PHD - klasyka przemysłowa, szeroka gama, solidna mechanika, dla bardziej wymagających aplikacji.
- Piab, Schmalz, Vuototecnica - specjaliści od próżni, najlepsze rozwiązania przy trudnych powierzchniach.
Decyzja zależy od budżetu, serwisu lokalnego i tego, jak często będziesz zmieniać aplikacje. Przy jednej stałej aplikacji pneumatyka od lokalnego dostawcy wystarczy. Przy elastycznej produkcji z częstymi przezbrojeniami inwestycja w system modułowy zwraca się szybko.
Błędy w doborze chwytaków, które kosztują najwięcej
Zebrałśmy cztery, które regularnie naprawiamy po cudzych wdrożeniach:
- Ignorowanie masy chwytaka - chwytak 3 kg na robocie o ładowności 5 kg zostawia 2 kg na część. Projektant zapomniał o wadze płytki i wiązki.
- Brak czujników obecności części - robot zamyka szczęki w pustce, część spada, przestój. Czujnik indukcyjny za 80 zł oszczędza godziny przestoju.
- Zbyt sztywny chwyt na delikatnych częściach - rysy, odkształcenia, reklamacje. Rozwiązanie: regulacja siły lub poduszki sprężyste.
- Pominięcie fazy testów na realnych częściach - zawsze przetestuj chwytak na 20-30 sztukach z hali, nie na modelu drukowanym z CAD.
Ile kosztuje dobry chwytak i kiedy się zwraca
Budżet na chwytak z oprzyrządowaniem i integracją: od 3 tysięcy złotych za prosty pneumatyk do 15-20 tysięcy za rozwiązanie elektryczne z czujnikami siły. To 15-30% kosztu całego stanowiska - kalkulację pełnych kosztów znajdziesz w artykule o kosztach robotyzacji stanowiska.
Zwrot liczymy nie od ceny chwytaka, ale od efektu: skrócenie cyklu o sekundę przy 20 tysiącach sztuk miesięcznie to ponad 5 godzin zaoszczędzonego czasu robota. Dobre oprzyrządowanie zwraca się zwykle w 4-10 miesięcy.
Proces doboru w Robotorium - jak to robimy
Nasz schemat wygląda tak: analiza części (CAD + fizyczne próbki), wybór technologii chwytania, obliczenia siły i udźwigu, prototyp lub symulacja, testy na realnych częściach, wdrożenie z dokumentacją. Robimy to od ośmiu lat przy robotach UR, Fanuc, KUKA, ABB i Mitsubishi - z pełnym zakresem: od dostawy chwytaków po programowanie PLC i serwis.
Umów bezpłatny audyt techniczny i sprawdź, które procesy w Twoim zakładzie warto zrobotyzować - skontaktuj się przez stronę /kontakt. Przetestujemy dobór chwytaka na Twoich realnych częściach, zanim wydasz złotówkę.